
1. Tủ MCC là gì? Cấu trúc và ứng dụng trong hệ thống xử lý nước thải
Tủ MCC (Motor Control Center) là *trung tâm điều khiển động cơ*, tập trung các mạch cấp nguồn, đóng cắt, bảo vệ và điều khiển cho nhiều động cơ trong một khu vực hoặc một hệ thống công nghệ.
Trong trạm xử lý nước và nước thải, MCC thường cấp nguồn và điều khiển cho các tải như bơm chìm, bơm ly tâm, máy khuấy, máy thổi khí, bơm định lượng, quạt hút, máy ép bùn và các động cơ phụ trợ. Mỗi động cơ được tổ chức thành một nhánh chức năng riêng, sử dụng CB, contactor, relay bảo vệ, biến tần hoặc khởi động mềm tùy yêu cầu của tải.
Vì vậy, MCC không đơn thuần là "tủ chứa contactor". Một MCC hoàn chỉnh phải giải quyết đồng thời bốn bài toán:
- phân phối điện đến các động cơ;
- bảo vệ mạch và động cơ khi xảy ra sự cố;
- thực hiện phương thức khởi động và điều khiển phù hợp;
- trao đổi trạng thái, lệnh và dữ liệu với PLC hoặc hệ thống điều khiển.
Về tiêu chuẩn cụm tủ, TCVN 13724-1:2023 tương đương hoàn toàn IEC 61439-1:2020 và quy định các yêu cầu chung về điều kiện vận hành, kết cấu, đặc tính kỹ thuật và kiểm tra xác nhận đối với cụm đóng cắt và điều khiển hạ áp. Với cụm đóng cắt và điều khiển công suất, IEC 61439-2:2020 quy định các yêu cầu cụ thể cho các cụm có điện áp danh định không vượt quá 1.000 V AC hoặc 1.500 V DC và bao gồm các cụm dùng để điều khiển thiết bị tiêu thụ điện.
2. MCC nằm ở đâu trong hệ thống điện của nhà máy?
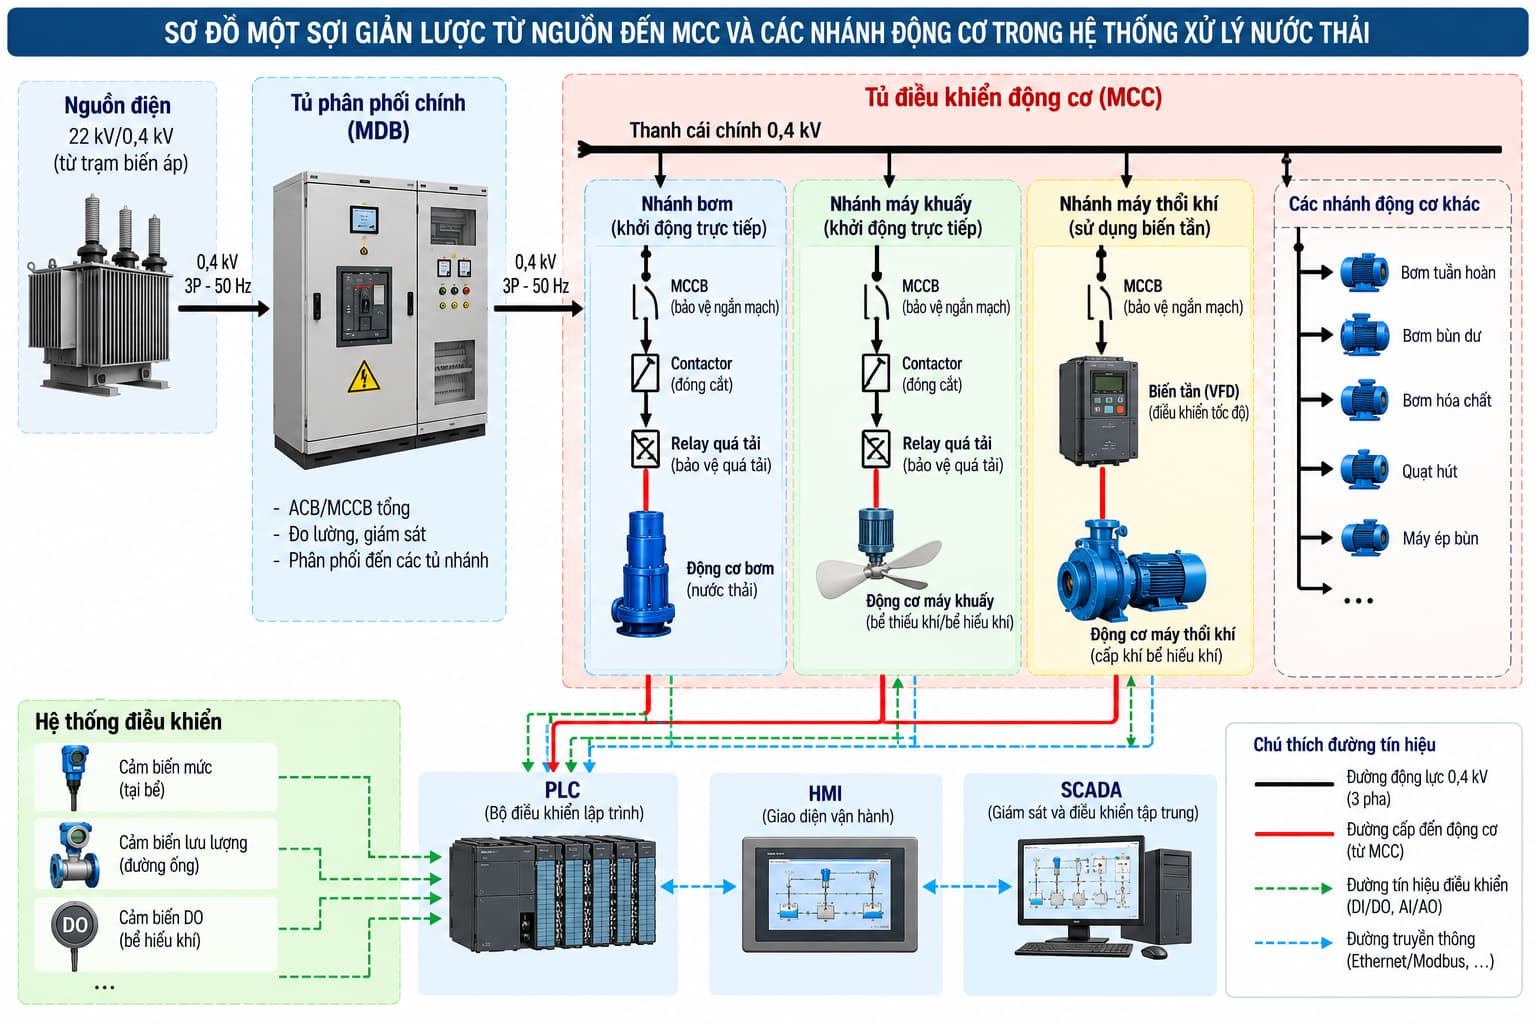
Trong một hệ thống điển hình, luồng phân phối điện có thể được hình dung:
*Máy biến áp/nguồn hạ áp → MDB → MCC → động cơ*
Trong đó:
- MDB là tủ phân phối chính;
- MCC là trung tâm điều khiển động cơ;
- tải cuối là bơm, máy khuấy, máy thổi khí và các động cơ công nghệ khác.
Nếu MDB có nhiệm vụ chính là *tiếp nhận và phân phối điện, MCC đi sâu thêm một cấp: cấp nguồn, bảo vệ và điều khiển từng động cơ*.
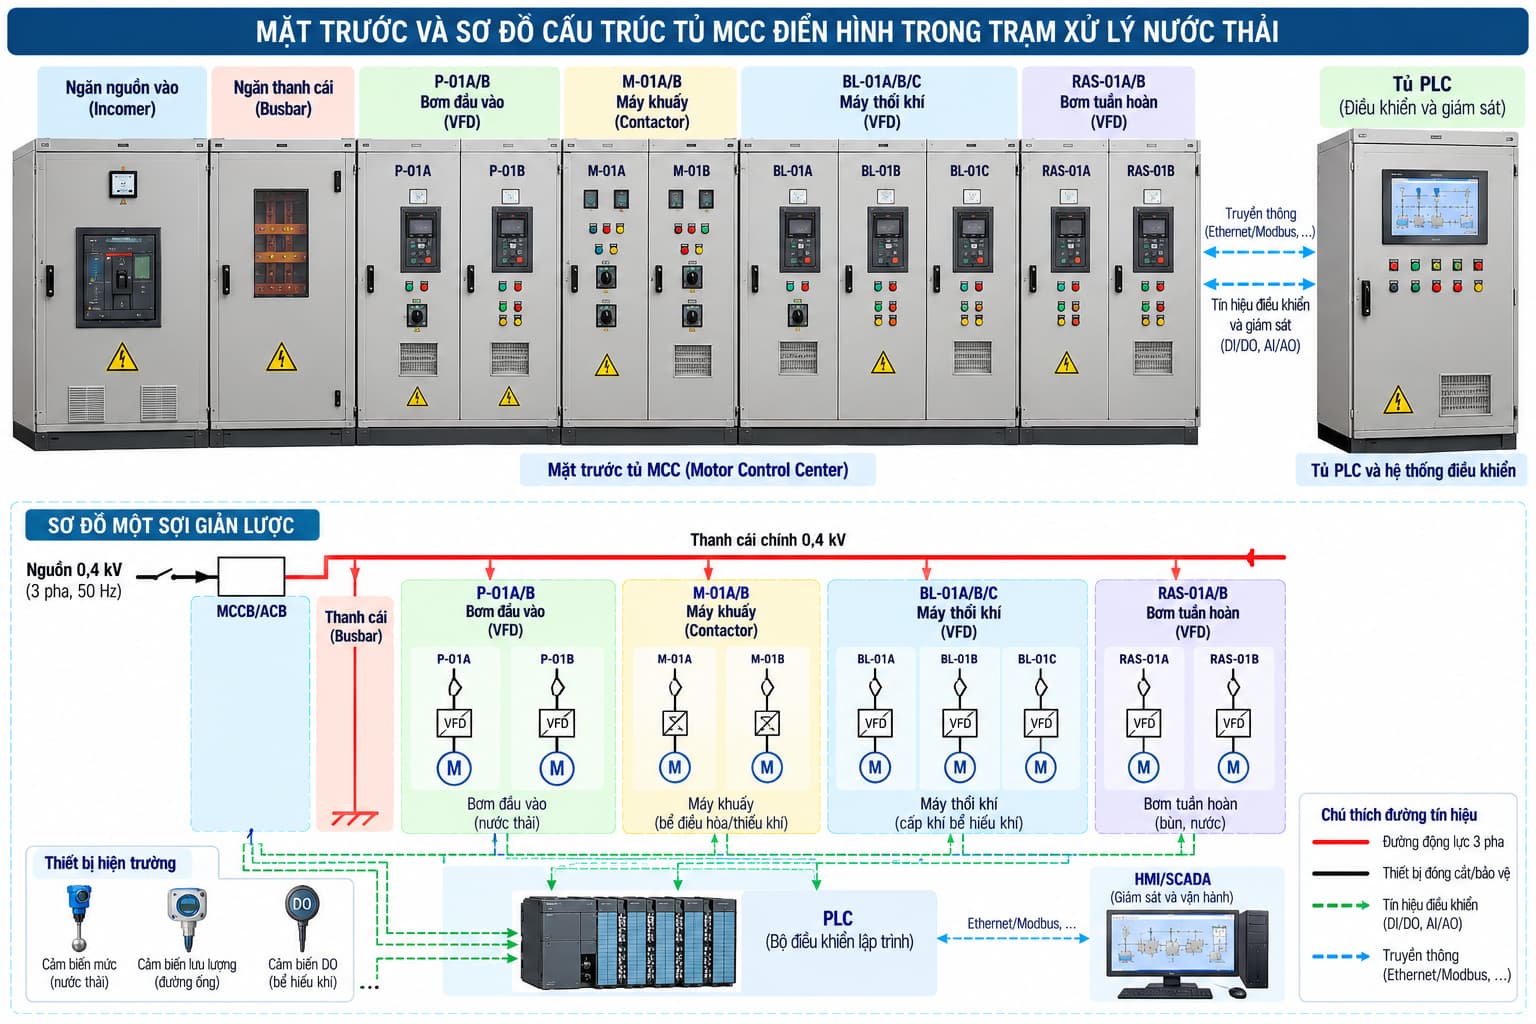
Ví dụ, một MCC của khu xử lý sinh học có thể gồm các nhánh:
- máy thổi khí số 1;
- máy thổi khí số 2;
- máy thổi khí số 3;
- máy khuấy bể thiếu khí số 1;
- máy khuấy bể thiếu khí số 2;
- bơm tuần hoàn bùn số 1;
- bơm tuần hoàn bùn số 2.
Mỗi nhánh có thể có cấu hình khác nhau. Máy thổi khí có thể sử dụng biến tần; máy khuấy có thể khởi động trực tiếp; bơm công suất lớn có thể dùng biến tần hoặc khởi động mềm.
Đó là lý do MCC phải được thiết kế từ *danh sách tải và yêu cầu vận hành*, không phải bằng cách lấy một cấu hình khởi động duy nhất áp dụng cho toàn bộ động cơ.
3. Cấu trúc cơ bản của một tủ MCC
Xét theo luồng năng lượng, một MCC có thể được hình dung theo cấu trúc:
*Nguồn vào → thiết bị đóng cắt tổng → thanh cái → thiết bị bảo vệ nhánh → bộ khởi động/điều khiển → động cơ*
Song song với đó là hệ thống điều khiển:
*PLC/nút nhấn → relay/contactor/VFD → động cơ*
và đường phản hồi:
*Thiết bị bảo vệ/VFD/cảm biến → PLC/HMI/SCADA*
Cấu trúc thực tế có thể phức tạp hơn, nhưng ba luồng *động lực – điều khiển – phản hồi trạng thái* là cơ sở để hiểu MCC.
3.1. Ngăn nguồn vào
Nguồn của MCC thường được cấp từ MDB hoặc một tủ phân phối phía trước.
Tại đầu vào có thể bố trí MCCB, ACB hoặc thiết bị phù hợp khác tùy dòng điện, cấu trúc hệ thống và yêu cầu bảo vệ.
Thiết bị đầu vào không chỉ phục vụ đóng cắt. Khi thiết kế còn phải xét:
- dòng điện làm việc;
- dòng ngắn mạch dự kiến tại vị trí MCC;
- khả năng cắt của thiết bị;
- phối hợp với bảo vệ phía trước và phía sau;
- yêu cầu cô lập khi bảo trì;
- cấu hình thanh cái.
Đây là điểm cần đặc biệt lưu ý: *dòng định mức của MCC không đủ để mô tả khả năng làm việc an toàn của tủ*. Khả năng chịu tác động của ngắn mạch cũng phải được đánh giá ở cấp độ cụm tủ.
3.2. Thanh cái chính
Sau thiết bị đầu vào, năng lượng được phân phối dọc MCC thông qua hệ thống thanh cái.
Thanh cái thường gồm các pha và hệ thống dây trung tính, PE tùy cấu hình điện của công trình.
Thanh cái phải đáp ứng đồng thời yêu cầu về:
- khả năng mang dòng;
- độ tăng nhiệt;
- cách điện;
- khoảng cách điện;
- khả năng chịu tác động nhiệt khi ngắn mạch;
- khả năng chịu lực điện động;
- liên kết cơ khí;
- khả năng mở rộng.
Trong điều kiện vận hành bình thường, vấn đề chính thường là phát nhiệt. Khi xảy ra ngắn mạch, dòng Isc có thể tăng rất lớn trong thời gian ngắn, tạo ra đồng thời nhiệt và lực điện động tác dụng lên thanh cái và các điểm liên kết.
Vì vậy, không nên lựa chọn thanh cái chỉ bằng một bảng tra tiết diện theo dòng điện mà bỏ qua cấu hình lắp đặt và điều kiện của cụm tủ.
3.3. Các ngăn hoặc nhánh động cơ
Đây là phần đặc trưng nhất của MCC.
Mỗi động cơ được tổ chức thành một đơn vị chức năng hoặc một nhánh riêng. Một nhánh có thể bao gồm:
- thiết bị bảo vệ ngắn mạch;
- contactor;
- relay bảo vệ quá tải;
- biến tần hoặc khởi động mềm nếu có;
- relay trung gian;
- thiết bị điều khiển tại cửa tủ;
- terminal đấu nối;
- thiết bị đo hoặc giám sát khi cần.
Cấu hình cụ thể phụ thuộc vào phương thức khởi động và yêu cầu bảo vệ.
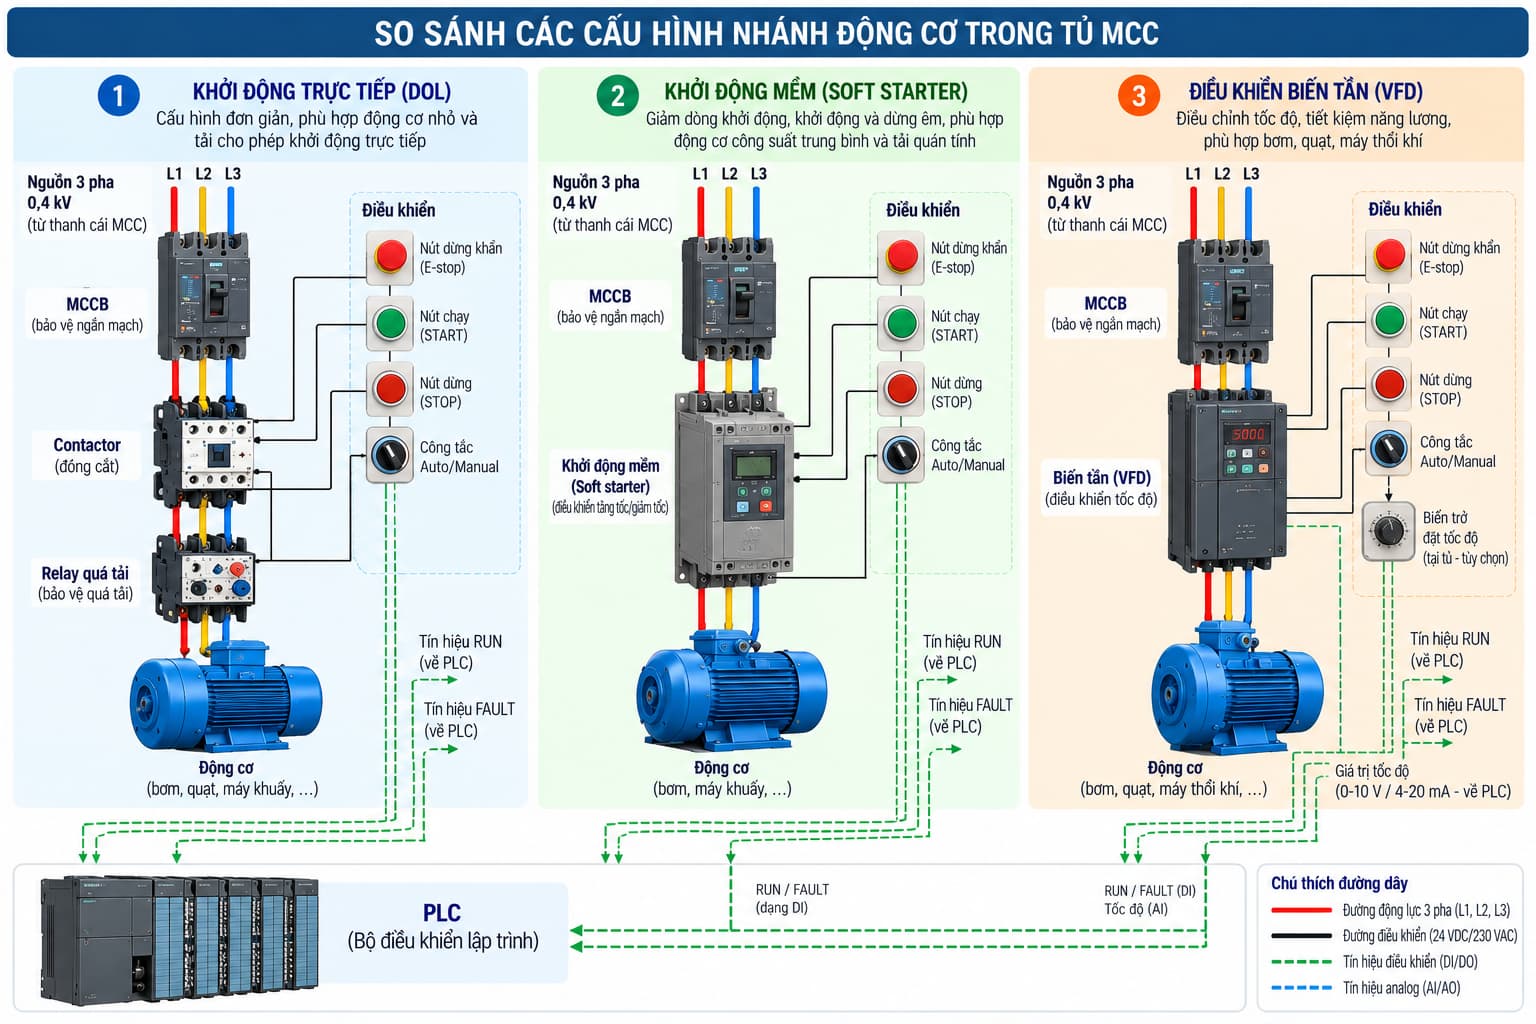
Ví dụ, một nhánh khởi động trực tiếp có thể có cấu trúc:
*Thanh cái → MCCB/MPCB → contactor → relay quá tải → động cơ*
Trong khi nhánh sử dụng biến tần có thể có cấu trúc tổng quát:
*Thanh cái → thiết bị bảo vệ đầu vào → VFD → động cơ*
Việc lựa chọn thiết bị và bố trí bảo vệ phía trước VFD phải tuân theo thiết kế hệ thống và hướng dẫn của nhà sản xuất thiết bị. Không nên mặc định sao chép nguyên cấu hình MCCB + contactor + relay quá tải của mạch khởi động trực tiếp sang đầu ra biến tần.
4. Mạch động lực và mạch điều khiển trong MCC
Để hiểu MCC, cần phân biệt rõ hai phần này.
4.1. Mạch động lực
Mạch động lực truyền năng lượng điện đến động cơ.
Ví dụ đối với động cơ ba pha khởi động trực tiếp:
*L1/L2/L3 → MCCB → contactor → relay quá tải → motor*
Dòng làm việc của động cơ đi qua toàn bộ chuỗi thiết bị này.
Nếu \(P_2\) là công suất cơ trên trục của động cơ ba pha, dòng điện làm việc có thể ước tính theo:
Trong đó:
- \(I\): dòng điện dây [A];
- \(P_2\): công suất cơ đầu ra của động cơ [W];
- \(U\): điện áp dây [V];
- \(\eta\): hiệu suất động cơ;
- \(\cos\varphi\): hệ số công suất.
Nếu công suất sử dụng trong tính toán là công suất điện tác dụng đầu vào \(P_1\), quan hệ trở thành:
Không được nhầm \(P_1\) và \(P_2\), vì điều đó dẫn đến sai dòng tính toán.
Quan trọng hơn, dòng định mức chỉ là một trong các thông số để lựa chọn mạch động cơ. Dòng khởi động, đặc tính tải, số lần đóng cắt, phương pháp khởi động, điều kiện môi trường và đặc tính bảo vệ đều có thể ảnh hưởng đến lựa chọn thiết bị.
4.2. Mạch điều khiển
Mạch điều khiển quyết định khi nào contactor đóng, biến tần chạy hoặc động cơ phải dừng.
Ví dụ với một bơm nước thải, lệnh chạy có thể đi theo chuỗi:
*Cảm biến mức → PLC → điều kiện liên động → tín hiệu RUN → VFD/contactor → động cơ*
Trạng thái lại được đưa ngược về:
*VFD/relay bảo vệ → RUN/FAULT → PLC → HMI/SCADA*
Như vậy, dòng động lực không chạy qua PLC. PLC chỉ xử lý tín hiệu và phát lệnh đến phần tử điều khiển thích hợp.
Đây là một nguyên tắc cơ bản nhưng rất quan trọng đối với kỹ sư công nghệ khi đọc bản vẽ điện.
5. Một nhánh MCC điều khiển động cơ gồm những gì?
5.1. Thiết bị bảo vệ mạch
CB hoặc thiết bị bảo vệ phù hợp được sử dụng để xử lý các điều kiện sự cố thuộc phạm vi chức năng của thiết bị.
Khi lựa chọn không thể chỉ kiểm tra:
rồi kết luận thiết bị phù hợp.
Đối với mạch động cơ phải đồng thời xét khả năng chịu dòng khởi động, đặc tính tác động, bảo vệ dây dẫn, khả năng cắt dòng ngắn mạch và phối hợp với các thiết bị phía sau.
Việc tính toán lựa chọn MCB, MCCB và MPCB vì vậy nên được xử lý trong bài chuyên sâu riêng.
5.2. Contactor
Contactor là thiết bị đóng cắt điện từ được thiết kế cho thao tác đóng cắt thường xuyên.
Trong nhánh động cơ khởi động trực tiếp, contactor thực hiện lệnh RUN/STOP nhưng không nên nhầm chức năng của contactor với chức năng bảo vệ ngắn mạch của CB.
IEC 60947-4-1:2023 áp dụng cho contactor điện cơ và bộ khởi động động cơ thuộc phạm vi tiêu chuẩn, với điện áp danh định của mạch không vượt quá 1.000 V AC hoặc 1.500 V DC. Phiên bản này đã có Corrigendum 1:2026.
Khi lựa chọn contactor cho động cơ, không nên chỉ nhìn vào dòng điện ghi lớn nhất trên thiết bị. Cần xét đúng loại tải và chế độ sử dụng tương ứng.
5.3. Relay bảo vệ quá tải
Relay quá tải bảo vệ động cơ trước tình trạng quá tải kéo dài và các điều kiện bất thường thuộc chức năng của relay.
Nó không mặc nhiên thay thế thiết bị bảo vệ ngắn mạch.
Vì vậy, cấu hình truyền thống:
*CB + contactor + relay quá tải*
thực chất là sự kết hợp của nhiều chức năng:
- CB xử lý bảo vệ và đóng cắt theo chức năng thiết kế;
- contactor thực hiện đóng cắt vận hành;
- relay quá tải giám sát và bảo vệ động cơ trước quá tải.
Hiểu đúng sự phân chia này giúp tránh lỗi phổ biến là lựa chọn từng thiết bị độc lập mà không xem xét chúng như một tổ hợp bảo vệ và điều khiển động cơ.
6. Các phương pháp khởi động động cơ thường gặp trong MCC
Không phải mọi động cơ đều cần biến tần. Phương pháp khởi động phải xuất phát từ yêu cầu của tải và quá trình công nghệ.
| Phương pháp | Đặc điểm chính | Khả năng điều chỉnh tốc độ | Ứng dụng điển hình |
|---|---|---|---|
| Khởi động trực tiếp | Cấu hình đơn giản, động cơ nhận trực tiếp điện áp nguồn khi đóng | Không | Động cơ nhỏ hoặc hệ thống cho phép khởi động trực tiếp |
| Sao – tam giác | Giảm tác động khi khởi động so với khởi động trực tiếp trong điều kiện phù hợp | Không | Một số động cơ vận hành tốc độ cố định |
| Khởi động mềm | Kiểm soát quá trình tăng điện áp/khởi động và dừng | Không phải giải pháp điều tốc liên tục | Bơm, quạt hoặc tải cần khởi động/dừng êm |
| Biến tần | Điều khiển tần số và điện áp cấp cho động cơ | Có | Bơm, quạt, máy thổi khí cần thay đổi lưu lượng/công suất |
Bảng trên chỉ thể hiện bản chất chung. Việc lựa chọn phải dựa trên đặc tính động cơ, tải cơ khí, yêu cầu công nghệ, số lần khởi động và kiến trúc điện.
7. Vì sao biến tần xuất hiện nhiều trong MCC của hệ thống xử lý nước thải?
Trong hệ thống xử lý nước thải, nhiều quá trình có nhu cầu thay đổi theo thời gian.
Lưu lượng nước vào trạm không cố định. Nhu cầu oxy của bể sinh học thay đổi. Mực nước trong bể điều hòa dao động. Áp suất đường ống và số lượng thiết bị đang hoạt động cũng thay đổi.
Nếu động cơ luôn chạy ở tốc độ cố định, việc điều chỉnh công suất quá trình có thể phải thực hiện bằng van, đóng/cắt thiết bị hoặc các phương pháp khác.
VFD cho phép thay đổi tốc độ động cơ và vì vậy đặc biệt hữu ích đối với các tải phù hợp như bơm và quạt.
Đối với bơm ly tâm trong phạm vi mà các định luật tương tự có thể áp dụng gần đúng:
Trong đó:
- \(Q\): lưu lượng;
- \(H\): cột áp;
- \(P\): công suất;
- \(n\): tốc độ quay.
Các quan hệ này cho thấy việc giảm tốc độ có thể làm công suất yêu cầu giảm đáng kể. Tuy nhiên, đây là quan hệ tương tự của bơm, không có nghĩa công suất điện thực tế của mọi hệ thống luôn giảm chính xác theo lũy thừa ba của tốc độ. Đường đặc tính hệ thống, hiệu suất bơm, hiệu suất động cơ và VFD đều ảnh hưởng đến kết quả thực tế.
Trong xử lý nước thải, VFD thường được xem xét cho:
- bơm điều hòa lưu lượng;
- bơm cấp;
- bơm tăng áp;
- bơm tuần hoàn;
- máy thổi khí;
- một số máy khuấy hoặc thiết bị công nghệ có yêu cầu điều chỉnh tốc độ.
8. MCC và PLC phối hợp như thế nào?
MCC và PLC có chức năng khác nhau nhưng thường phối hợp rất chặt chẽ.
Có thể hiểu đơn giản:
*MCC xử lý năng lượng và thực thi lệnh*
trong khi:
*PLC xử lý logic điều khiển*
Ví dụ đối với bơm nước thải:
PLC có thể nhận:
- mức nước;
- trạng thái AUTO/MANUAL;
- trạng thái RUN;
- trạng thái FAULT;
- tín hiệu bảo vệ;
- trạng thái sẵn sàng của VFD.
PLC xử lý các điều kiện này để quyết định bơm nào được chạy.
Một logic luân phiên hai bơm có thể được mô tả:
*Mức cao → kiểm tra điều kiện cho phép → chọn bơm ưu tiên → phát lệnh chạy*
Nếu mực nước tiếp tục tăng:
*Mức rất cao → gọi thêm bơm thứ hai*
Nếu bơm ưu tiên báo lỗi:
*FAULT → loại bơm lỗi khỏi trình tự → gọi bơm dự phòng → phát cảnh báo*
MCC thực hiện phần đóng cắt và cấp năng lượng tương ứng.
Sự phân chia chức năng này giúp hệ thống có cấu trúc rõ ràng: PLC không phải thiết bị công suất, còn MCC không phải bộ xử lý toàn bộ logic công nghệ.
9. Chế độ Local, Remote, Manual và Auto
Đây là khu vực dễ gây nhầm lẫn khi thiết kế MCC.
Hai khái niệm cần được tách biệt:
- *Local/Remote* mô tả vị trí hoặc nguồn phát lệnh điều khiển;
- *Manual/Auto* mô tả phương thức tạo lệnh vận hành.
Ví dụ, một động cơ có thể ở Remote nhưng vẫn được điều khiển Manual từ HMI. Ngược lại, hệ thống Auto có thể được thực hiện bởi PLC dựa trên mức nước hoặc một biến quá trình.
Không nên mặc định Local = Manual và Remote = Auto trong mọi thiết kế.
Một kiến trúc điều khiển phải quy định rõ:
- thiết bị nào có quyền phát lệnh;
- trạng thái nào có ưu tiên cao hơn;
- interlock nào vẫn có hiệu lực ở chế độ Manual;
- E-stop tác động ở đâu;
- khi mất PLC thì thiết bị phản ứng thế nào;
- khi mất truyền thông thì VFD hoặc thiết bị hiện trường về trạng thái nào.
Đây là các vấn đề ảnh hưởng trực tiếp đến khả năng vận hành và an toàn của nhà máy.
10. Ứng dụng MCC cho bơm nước thải
Bơm là tải phổ biến nhất trong trạm xử lý nước thải.
Một trạm bơm thường không chỉ có một bơm mà có thể tổ chức theo cấu hình:
- một chạy + một dự phòng;
- hai chạy + một dự phòng;
- nhiều bơm vận hành luân phiên;
- nhiều bơm chạy đồng thời theo lưu lượng hoặc mức.
MCC phải hỗ trợ được triết lý vận hành này.
Ví dụ đối với hai bơm chìm P-01A/B, hệ thống có thể thực hiện:
*Mức thấp → dừng*
*Mức vận hành → chạy một bơm*
*Mức cao → gọi thêm bơm*
*Bơm A lỗi → chuyển sang bơm B*
Ngoài lệnh chạy/dừng, hệ thống còn có thể giám sát các tín hiệu bảo vệ riêng của bơm chìm nếu thiết bị hỗ trợ, chẳng hạn nhiệt độ cuộn dây hoặc phát hiện nước xâm nhập.
Vì vậy, thiết kế MCC cho bơm phải bắt đầu từ *control philosophy* của trạm bơm chứ không chỉ từ công suất kW trên nameplate.
11. Ứng dụng MCC cho máy thổi khí
Máy thổi khí thường là một trong các tải điện đáng kể của hệ thống xử lý sinh học hiếu khí.
Nếu nhu cầu oxy biến đổi, VFD có thể được sử dụng để thay đổi công suất cấp khí trong phạm vi vận hành phù hợp.
Một cấu trúc điều khiển có thể là:
*Cảm biến \(\mathrm{DO}\) → PLC/PID → giá trị đặt tốc độ VFD → máy thổi khí*
Khi \(\mathrm{DO}\) giảm, hệ thống có thể tăng công suất cấp khí; khi \(\mathrm{DO}\) tăng, tốc độ có thể được giảm theo chiến lược điều khiển.
Tuy nhiên, điều khiển máy thổi khí không thể chỉ nhìn vào tín hiệu \(\mathrm{DO}\). Cần xét giới hạn vận hành của máy, áp suất hệ thống, lưu lượng tối thiểu, đặc tính thiết bị và yêu cầu của nhà sản xuất.
Phần này thuộc bài chuyên sâu về điều khiển hệ thống cấp khí và không nên mở rộng toàn bộ trong bài về MCC.
12. Ứng dụng MCC cho máy khuấy
Máy khuấy thường có logic điều khiển đơn giản hơn bơm hoặc máy thổi khí, nhưng yêu cầu phụ thuộc công nghệ.
Ví dụ, máy khuấy bể thiếu khí có thể cần chạy liên tục khi bể hoạt động để duy trì huyền phù và điều kiện trộn.
Trong trường hợp này, biến tần chỉ cần thiết khi quá trình thực sự có yêu cầu thay đổi tốc độ hoặc cần chức năng điều khiển tương ứng. Việc lắp VFD cho mọi động cơ chỉ vì "dễ điều khiển" có thể làm tăng chi phí, phát nhiệt, độ phức tạp và yêu cầu bảo trì mà không tạo ra lợi ích công nghệ tương xứng.
13. Phân vùng động lực và điều khiển trong MCC
MCC hiện đại thường chứa cả thiết bị công suất và thiết bị điều khiển. Hai nhóm này có đặc tính điện từ và phát nhiệt rất khác nhau.
Khu vực động lực có thể chứa:
- thanh cái;
- MCCB;
- contactor;
- VFD;
- khởi động mềm;
- cáp động lực.
Khu vực điều khiển có thể chứa:
- PLC;
- module I/O;
- bộ nguồn 24 VDC;
- relay trung gian;
- terminal tín hiệu;
- thiết bị truyền thông.
Việc bố trí cần hạn chế ảnh hưởng của nhiễu từ mạch công suất, đặc biệt là biến tần, đến các tín hiệu analog và truyền thông.
Cáp động lực, cáp đầu ra VFD, cáp tín hiệu và cáp truyền thông cần được tổ chức phù hợp với yêu cầu của thiết bị và thiết kế EMC.
Không nên coi việc "đi dây gọn" là tiêu chí duy nhất. Một máng dây nhìn đẹp nhưng gom cáp đầu ra biến tần cùng tín hiệu 4–20 mA có thể là một bố trí không tốt về điện từ.
14. Tản nhiệt là vấn đề quan trọng của MCC có nhiều biến tần
Mỗi thiết bị điện tử công suất đều phát sinh tổn hao.
Nếu tổng công suất tổn hao của các thiết bị trong tủ là:
thì toàn bộ lượng nhiệt này phải được truyền từ bên trong tủ ra môi trường để nhiệt độ không vượt giới hạn thiết kế.
Trong đó:
- \(P_{loss,total}\): tổng công suất tổn hao trong tủ [W];
- \(P_{loss,i}\): tổn hao của thiết bị thứ \(i\) [W].
Đối với tủ có nhiều VFD, không nên ước lượng nhiệt chỉ dựa vào công suất động cơ. Cần sử dụng dữ liệu tổn hao của thiết bị trong điều kiện vận hành liên quan do nhà sản xuất cung cấp.
Từ đó mới xác định giải pháp:
- đối lưu tự nhiên;
- quạt thông gió;
- bộ trao đổi nhiệt;
- điều hòa tủ;
- giải pháp làm mát khác phù hợp.
IEC 61439-1:2020 bao gồm các yêu cầu về đặc tính kỹ thuật và kiểm tra xác nhận của cụm tủ; phiên bản này cũng đưa trọng tâm mới vào xác nhận độ tăng nhiệt của các mạch trong cụm mang tải.
Tăng cấp IP bằng cách bịt kín tủ trong khi vẫn duy trì nhiều nguồn phát nhiệt bên trong có thể làm vấn đề nhiệt trở nên nghiêm trọng hơn.
15. Điều kiện môi trường của MCC trong trạm xử lý nước thải
Đây là điểm khác biệt đáng kể giữa MCC của trạm xử lý nước thải và tủ đặt trong môi trường công nghiệp sạch.
Các yếu tố cần xem xét gồm:
- độ ẩm;
- hơi nước;
- khí ăn mòn;
- bụi;
- nhiệt độ;
- nguy cơ ngưng tụ;
- nước bắn;
- hóa chất;
- vị trí ngoài trời hoặc trong nhà.
Nếu có thể, MCC chính nên được bố trí trong phòng điện có điều kiện môi trường phù hợp thay vì đặt trực tiếp cạnh bể nước thải.
Khoảng cách đến tải khi đó được giải quyết bằng hệ thống cáp và các tủ/hộp điều khiển cục bộ tại hiện trường khi cần.
Đối với khu hóa chất, bể nước thải hoặc khu vực phát sinh khí ăn mòn, chỉ quy định cấp IP là chưa đủ. IP và khả năng chống ăn mòn là hai vấn đề khác nhau.
16. Dạng phân cách bên trong MCC
Trong các hệ thống MCC lớn, các phần chức năng có thể được phân cách bên trong ở các mức khác nhau.
Mục tiêu của phân cách có thể bao gồm hạn chế tiếp xúc với các phần mang điện, tổ chức các đơn vị chức năng và hỗ trợ yêu cầu vận hành/bảo trì theo thiết kế.
IEC 61439-2:2020 có các yêu cầu liên quan đến dạng phân cách bên trong; phiên bản 2020 cũng làm rõ yêu cầu bảo vệ đối với các phần vẫn mang điện trong khoang đơn vị chức năng khi sử dụng mức phân cách cao hơn Form 1.
Việc chọn dạng phân cách không nên được hiểu đơn giản theo logic "Form càng cao càng tốt". Mức phân cách phải xuất phát từ yêu cầu vận hành, an toàn, bảo trì, tính liên tục của hệ thống, không gian và chi phí.
17. MCC dạng cố định và dạng kéo rút
Xét theo cấu trúc đơn vị chức năng, MCC có thể được thiết kế theo các giải pháp khác nhau.
Ở dạng cố định, thiết bị được lắp cố định vào kết cấu tủ. Giải pháp này thường đơn giản về cơ khí và phù hợp với nhiều hệ thống xử lý nước quy mô nhỏ và trung bình.
Ở dạng kéo rút, một số đơn vị chức năng có thể được thiết kế thành module có khả năng tháo/rút theo cấu trúc của hệ thống tủ.
Ưu điểm quan trọng của giải pháp module là khả năng tổ chức bảo trì và thay thế thuận lợi hơn trong những hệ thống có yêu cầu cao về tính liên tục vận hành. Đổi lại, cấu trúc tủ phức tạp và chi phí thường cao hơn.
Không phải mọi trạm xử lý nước thải đều cần MCC dạng kéo rút. Yêu cầu phải được xác định từ mức độ quan trọng của tải, chiến lược dự phòng và yêu cầu bảo trì.
18. Những dữ liệu cần có trước khi thiết kế MCC
Thiết kế MCC không nên bắt đầu bằng việc chọn kích thước tủ.
Tài liệu đầu vào quan trọng nhất là *danh sách phụ tải*.
Đối với mỗi động cơ nên xác định tối thiểu:
- mã thiết bị;
- chức năng;
- công suất;
- điện áp;
- dòng định mức theo dữ liệu động cơ;
- chế độ vận hành;
- số lượng chạy/dự phòng;
- phương pháp khởi động;
- yêu cầu điều chỉnh tốc độ;
- vị trí lắp đặt;
- tín hiệu điều khiển;
- tín hiệu phản hồi;
- yêu cầu liên động;
- điều kiện môi trường.
Sau đó mới phát triển:
*Load List → Control Philosophy → Single Line Diagram → Motor Starter Schedule → I/O List → sơ đồ điều khiển → bố trí MCC*
Đây là trình tự đặc biệt quan trọng đối với kỹ sư môi trường. Nếu chưa xác định rõ bơm nào chạy, bơm nào dự phòng, thiết bị nào phải điều chỉnh tốc độ và các điều kiện liên động, phần điện khó có thể được thiết kế đúng.
19. Ví dụ cấu trúc MCC cho một trạm xử lý nước thải
Giả sử một khu xử lý có:
- hai bơm nước thải đầu vào;
- hai máy khuấy bể điều hòa;
- ba máy thổi khí;
- hai bơm tuần hoàn bùn;
- hai bơm bùn dư.
Không nên mặc định tất cả 11 động cơ sử dụng cùng một kiểu khởi động.
Một cấu hình kỹ thuật có thể được tổ chức theo yêu cầu công nghệ như:
*Bơm đầu vào:* VFD nếu cần điều chỉnh lưu lượng hoặc mức.
*Máy khuấy:* khởi động trực tiếp nếu tốc độ cố định đáp ứng công nghệ.
*Máy thổi khí:* VFD nếu hệ thống cần điều chỉnh lưu lượng khí theo nhu cầu oxy.
*Bơm tuần hoàn:* VFD nếu cần điều chỉnh lưu lượng tuần hoàn.
*Bơm bùn dư:* khởi động trực tiếp hoặc giải pháp khác tùy yêu cầu vận hành.
Đây chỉ là ví dụ về *cách tư duy phân loại tải*, không phải cấu hình mặc định cho mọi nhà máy.
20. Những lỗi thường gặp khi thiết kế MCC cho hệ thống xử lý nước thải
20.1. Chọn thiết bị chỉ theo công suất kW
Công suất động cơ là dữ liệu đầu vào quan trọng nhưng không đủ để xác định toàn bộ nhánh MCC.
Cần biết dòng định mức thực tế, phương pháp khởi động, đặc tính tải, chế độ vận hành và yêu cầu bảo vệ.
20.2. Dùng biến tần cho mọi động cơ
VFD rất hữu ích nhưng không phải mặc nhiên cần thiết.
Nếu một máy khuấy chỉ cần chạy tốc độ cố định và quá trình không có nhu cầu điều chỉnh, việc sử dụng VFD phải có lý do kỹ thuật cụ thể.
20.3. Chỉ thiết kế phần động lực rồi mới bổ sung điều khiển
Cách làm này thường dẫn đến thiếu I/O, thiếu terminal, thiếu nguồn 24 VDC hoặc không gian PLC không phù hợp.
Mạch động lực và control philosophy phải được phát triển song song.
20.4. Không tính không gian đấu cáp
Cáp của động cơ công suất lớn có tiết diện và bán kính uốn đáng kể. Một tủ có đủ chỗ lắp MCCB và VFD nhưng không đủ không gian đấu cáp vẫn là một thiết kế không tốt.
20.5. Không đánh giá nhiệt
Đây là lỗi đặc biệt đáng chú ý khi MCC chứa nhiều VFD.
Không gian trống trong tủ không đồng nghĩa với khả năng tản nhiệt đủ.
20.6. Đặt MCC trong môi trường ăn mòn
Tủ có cấp IP phù hợp vẫn có thể bị xuống cấp nếu vật liệu và thiết bị không phù hợp với môi trường hóa chất hoặc khí ăn mòn.
20.7. Không chừa khả năng mở rộng
Nhà máy xử lý nước thải thường có khả năng nâng công suất hoặc bổ sung thiết bị.
Khả năng mở rộng cần được xem xét từ thanh cái, không gian tủ, ngăn dự phòng, terminal, I/O đến công suất nguồn điều khiển. Tỷ lệ dự phòng cụ thể không nên áp dụng máy móc mà phải được quy định theo yêu cầu dự án.
21. Kiểm tra MCC trước khi đưa vào vận hành
Trước khi cấp điện, cần có quy trình kiểm tra phù hợp với thiết kế và yêu cầu của dự án.
Các nội dung thường cần kiểm tra gồm:
- thiết bị đúng chủng loại và thông số thiết kế;
- đấu nối động lực;
- đấu nối điều khiển;
- siết đầu nối theo yêu cầu kỹ thuật;
- tiếp địa bảo vệ;
- cách điện;
- thứ tự pha;
- cài đặt thiết bị bảo vệ;
- cài đặt VFD;
- chiều quay động cơ;
- tín hiệu RUN/STOP;
- tín hiệu FAULT;
- Local/Remote;
- Manual/Auto;
- interlock;
- E-stop nếu có;
- tín hiệu về PLC;
- hiển thị trên HMI/SCADA;
- hoạt động của thiết bị dự phòng;
- trình tự điều khiển theo control philosophy.
Cần phân biệt *kiểm tra tủ điện với chạy thử công nghệ*.
Một động cơ quay đúng chiều và nhận đúng lệnh từ PLC chưa chứng minh quá trình công nghệ vận hành đúng. Ngược lại, việc logic điều khiển đúng cũng không thay thế các kiểm tra điện cần thiết trước khi đóng điện.
22. Tiêu chuẩn liên quan đến tủ MCC
Đối với MCC hạ áp, cần phân biệt tiêu chuẩn của *cụm tủ với tiêu chuẩn của thiết bị lắp trong tủ*.
*TCVN 13724-1:2023 / IEC 61439-1:2020* quy định các yêu cầu chung đối với cụm đóng cắt và điều khiển hạ áp. TCVN 13724-1:2023 hiện được công bố ở trạng thái còn hiệu lực và tương đương hoàn toàn IEC 61439-1:2020.
*IEC 61439-2:2020* quy định các yêu cầu cụ thể đối với cụm đóng cắt và điều khiển công suất, bao gồm các cụm sử dụng để điều khiển thiết bị tiêu thụ điện.
*IEC 60947-1:2020* đưa ra các quy tắc chung đối với thiết bị đóng cắt và điều khiển hạ áp thuộc phạm vi các tiêu chuẩn sản phẩm liên quan; chính tiêu chuẩn này cũng phân biệt thiết bị riêng lẻ thuộc IEC 60947 với cụm đóng cắt và điều khiển thuộc IEC 61439.
*IEC 60947-4-1:2023* áp dụng cho contactor điện cơ và bộ khởi động động cơ thuộc phạm vi tiêu chuẩn.
Điều này dẫn đến một nguyên tắc quan trọng:
*MCC sử dụng các thiết bị riêng lẻ phù hợp IEC 60947 không có nghĩa toàn bộ MCC tự động phù hợp IEC 61439.*
Cụm tủ còn phải đáp ứng các yêu cầu ở cấp độ hệ thống như kết cấu, độ tăng nhiệt, cách điện, bảo vệ chống điện giật, khả năng chịu ngắn mạch và các nội dung kiểm tra xác nhận tương ứng. IEC 61439-1 cũng quy định rằng việc đánh giá sự phù hợp của cụm phải sử dụng phần liên quan của bộ IEC 61439 cùng với các yêu cầu chung của Phần 1.
Khi áp dụng cho dự án cụ thể tại Việt Nam, cần kiểm tra phiên bản TCVN, IEC, quy chuẩn kỹ thuật và yêu cầu của hồ sơ thiết kế đang có hiệu lực tại thời điểm triển khai.
23. Kết luận
Tủ MCC là trung tâm *phân phối, bảo vệ và điều khiển động cơ* của hệ thống công nghiệp. Trong nhà máy xử lý nước thải, MCC tạo liên kết giữa hệ thống điện và thiết bị công nghệ như bơm, máy khuấy, máy thổi khí, quạt và máy ép bùn.
Để thiết kế MCC đúng, không nên bắt đầu từ danh mục thiết bị điện mà phải bắt đầu từ *tải và yêu cầu công nghệ*:
*Danh sách tải → chế độ vận hành → phương pháp khởi động → bảo vệ → điều khiển → MCC*
Ba vấn đề đặc biệt quan trọng đối với hệ thống xử lý nước thải là lựa chọn phương thức khởi động phù hợp cho từng động cơ, xây dựng đúng quan hệ giữa MCC và PLC, và kiểm soát điều kiện môi trường cũng như phát nhiệt của tủ.
Khi cấu trúc MCC đã được hiểu rõ, bước tiếp theo là đi sâu vào từng đơn vị chức năng của nó: *MCB/MCCB/ACB, contactor, relay quá tải, MPCB, VFD và các mạch khởi động động cơ*.